| TigerJython4Kids | HomeTurtlegrafikRobotikDatenbanken |
| Deutsch EEnglish |
9. Experimente

DU LERNST HIER... |

|
EXPERIMENT 1: WASSERSTANDMESSUNG |
|
|
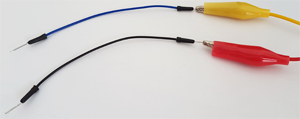
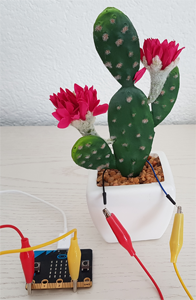
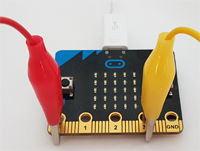
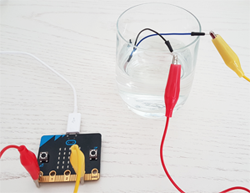
Ergänze deine Anlage und dein Programm mit einem Wasserstand-Alarm. Wenn es zu wenig Wasser hat, wird auf dem Display ein Warnsignal angezeigt oder ein akkustisches Signal ausgelöst. |
MERKE DIR... |
|
|
Fachliche Hinweise:
Unter der Beschleunigung versteht man allgemein die Änderungsrate der Geschwindigkeit, eindimensional also

wo v die Geschwindigkeit ist.
Fachliche Hinweise:
Aus den drei Beschleunigungskomponenten kannst du die Winkel Pitch und Roll berechnen. Starte das folgende Programm und kippe das Board seitwärts bzw. nach vorne und hinter. Im Terminalfenster werden die Drehwinkel in Grad ausgeschrieben.
from microbit import *
from math import *

def getPitch():
    a = accelerometer.get_values()
    pitch = atan2(a[1], -a[2])
    return int(degrees(pitch))

def getRoll():
    a = accelerometer.get_values()
    anorm = sqrt(a[0] * a[0] + a[1] * a[1] + a[2] * a[2])
    roll = asin(a[0] / anorm)
    return int(degrees(roll))

while True:
    pitch = getPitch()
    roll = getRoll()
    print("p: " + str(pitch))
    print("r: " + str(roll))
    print()
    sleep(100)